@JPLABS
VIN i VOUT se měří jako komplexní fázory pomocí synchronní detekce (lock-in / jednobinová DFT). To jsou přesně tyhle řádky:
vin.re += rawVin * cosf(phVin);
vin.im -= rawVin * sinf(phVin);
vout.re += rawVout * cosf(phVout);
vout.im -= rawVout * sinf(phVout);
Pak se dělá
complexSubtract(vin, vout) a
complexDivide(vout, delta) — tedy celý vztah Zx = Rref·VOUT/(VIN−VOUT) běží v komplexní rovině. Klíčové je, že (VIN − VOUT)
není |VIN| − |VOUT|; je to komplexní rozdíl, který nese amplitudu i fázi proudu rezistorem. Výsledek Z má proto reálnou i imaginární složku (
z.re,
z.im) a kód z nich počítá jak modul, tak fázi přes
atan2(z.im, z.re). Reálná i imaginární složka tam tedy jsou — kondenzátor vyjde s fází blízko −90°, cívka +90°.
K té „zmizelé frekvenci": to je ve skutečnosti správně a záměrně. Z = U/I je definice impedance při dané budicí frekvenci — frekvence do toho vzorce explicitně nepatří. Srovnej s Ohmovým zákonem: i čistý rezistor má Z = R bez jakéhokoli ω, a pořád je to impedance. ω se objeví, až když napíšeš uzavřený vzorec konkrétní součástky (Z = 1/jωC). Jenže analyzátor žádný uzavřený vzorec nepočítá — on prostě budí na frekvenci f, změří komplexní U a I a vydělí je. Frekvenční závislost je schovaná v naměřených fázorech a v tom, že se měří ve sweepu.
Konkrétně: 1µF kondenzátor má při 100 Hz Z ≈ −j1592 Ω, při 1 kHz Z ≈ −j159 Ω. Tenhle obvod oba případy rozliší správně, protože naměřené fázory VOUT a (VIN−VOUT) jsou na těch dvou frekvencích jiné. A sweep 100 Hz – 4 kHz přesně tohle dělá — dává ti Z(f), tedy spektrum. To je definice impedančního analyzátoru.
Kde má tvá připomínka praktický základ: rámeček „PRINCIP MĚŘENÍ" ve schématu píše vzorec ve skalárním tvaru, bez jakékoli zmínky, že VIN a VOUT jsou komplexní fázory ze synchronní detekce. Kdo vidí jen ten obrázek a ne kód, snadno to přečte jako stejnosměrný dělič a dojde k přesně té námitce, kterou jsi napsal. Takže chyba není v měření, ale v prezentaci.
Opravené schéma:
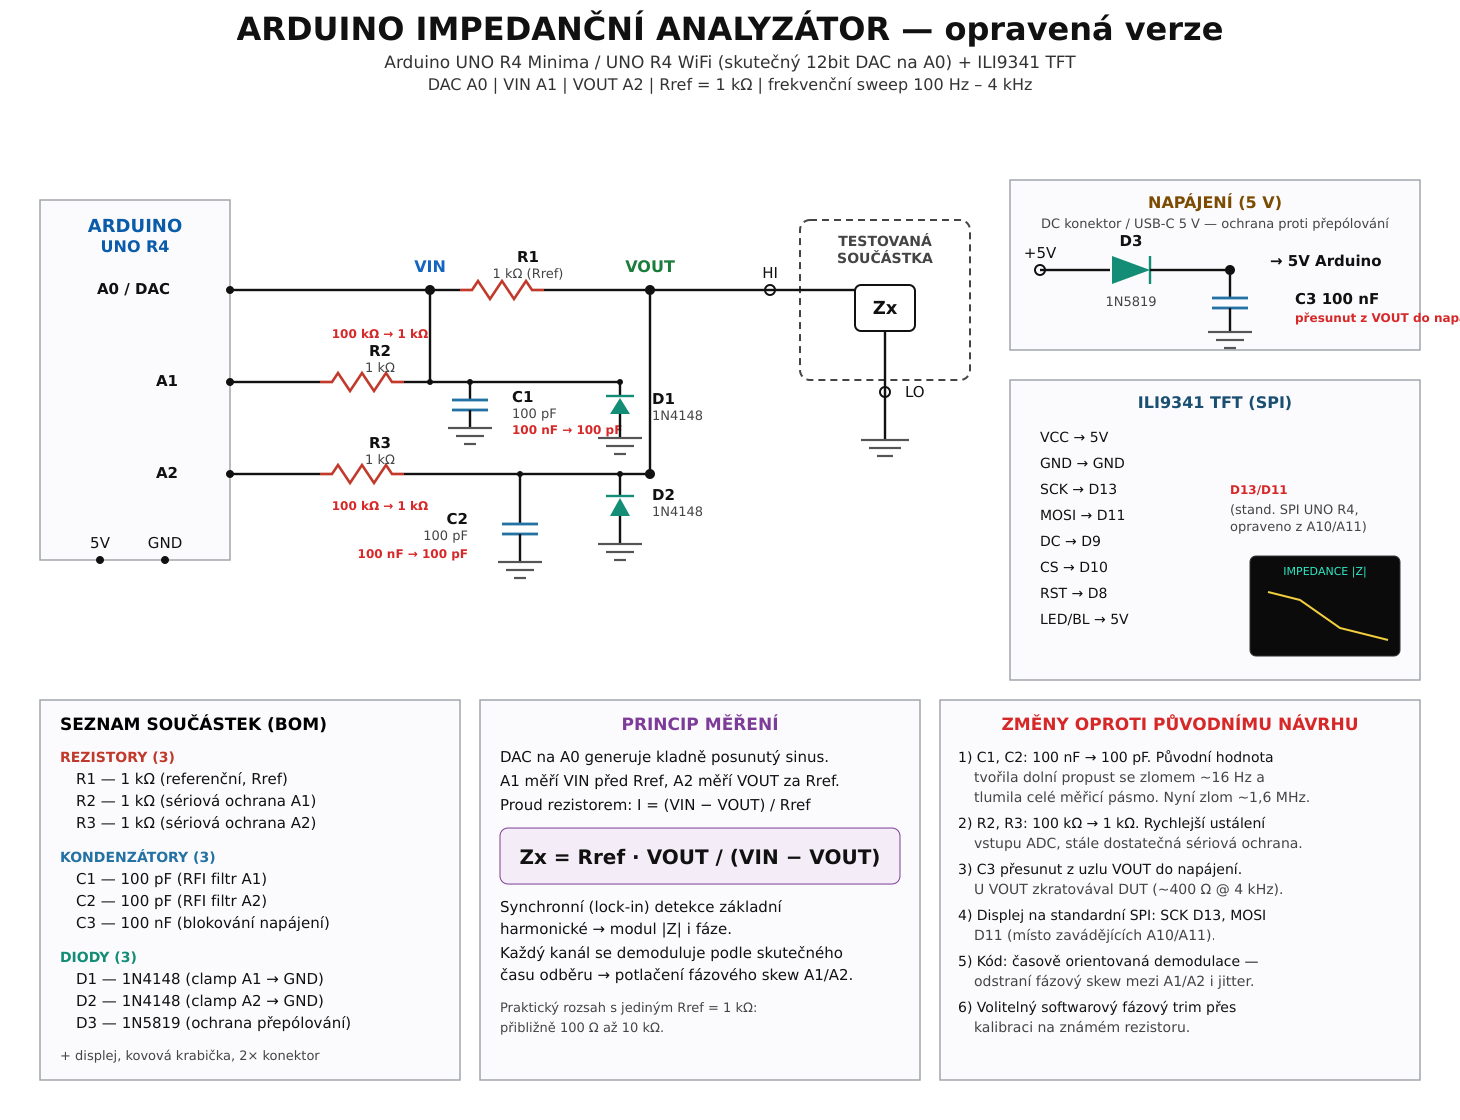
Opravený kód:
Kód: Vybrat vše
/*
  Arduino Impedancni Analyzator v2.0.0  (opravena verze)
  Deska: Arduino UNO R4 Minima / UNO R4 WiFi (nutny skutecny DAC na A0)
  Displej: ILI9341 320x240 SPI, knihovny Adafruit_GFX + Adafruit_ILI9341

  Zapojeni, ktere tento program ocekava:
    A0/DAC OUT ---- VIN ---- RREF 1k ---- VOUT ---- Zx ---- GND
                     |                      |
              R2 1k -+-> A1          R3 1k -+-> A2
                     |  |                   |  |
                C1 100p D1 (->GND)     C2 100p D2 (->GND)

  ZMENY OPROTI PUVODNIMU NAVRHU:
   - C1, C2 zmenseny ze 100 nF na 100 pF. Puvodnich 100 nF se 100k tvorilo
     dolni propust se zlomem ~16 Hz a tlumilo cele merici pasmo 100 Hz - 4 kHz.
     S R = 1k a C = 100 pF je zlom ~1,6 MHz, tj. mimo merici pasmo. Kondenzatory
     tak slouzi jen jako RFI / anti-alias filtr a nemeni amplitudu ani fazi.
   - R2, R3 zmenseny ze 100k na 1k -> rychle ustaleni vstupu ADC, stale
     dostatecna seriova ochrana spolu s clampovacimi diodami D1/D2.
   - C3 (100 nF) NENI v merici ceste u uzlu VOUT, ale jako blokovaci kondenzator
     napajeni. U VOUT by zkratoval DUT (|Z|~400 Ohm pri 4 kHz).
   - Demodulace probiha podle SKUTECNEHO casu odberu kazdeho vzorku. Tim se
     automaticky odstrani fazovy skew mezi A1 a A2 (dve postupne konverze ADC)
     i casovy jitter. To je nejdulezitejsi oprava pro spravnou fazi a pro
     spravny modul u impedanci vyssich nez Rref.

  Princip:
    I  = (VIN - VOUT) / RREF
    Zx = VOUT / I = RREF * VOUT / (VIN - VOUT)

  Program snima komplexni zakladni harmonickou pomoci synchronni demodulace,
  takze zobrazuje modul |Z| i fazi impedance.
*/

#include <Arduino.h>
#include <SPI.h>
#include <Adafruit_GFX.h>
#include <Adafruit_ILI9341.h>
#include <math.h>

#define PROGRAM_VERSION "v2.0.0"

// ------------------------------ Piny ---------------------------------------
static constexpr uint8_t PIN_DAC  = A0;
static constexpr uint8_t PIN_VIN  = A1;
static constexpr uint8_t PIN_VOUT = A2;

static constexpr uint8_t TFT_CS  = 10;
static constexpr uint8_t TFT_DC  = 9;
static constexpr uint8_t TFT_RST = 8;
// SPI: SCK = D13, MOSI = D11 (hardwarove SPI piny UNO R4)

Adafruit_ILI9341 tft(TFT_CS, TFT_DC, TFT_RST);

// --------------------------- Merici parametry ------------------------------
static constexpr float RREF_OHM = 1000.0f;
static constexpr uint16_t DAC_MID = 2048;       // 12bit DAC; stred signalu
static constexpr uint16_t DAC_AMPLITUDE = 1000; // bezpecne pod maximem 4095
static constexpr uint8_t SETTLE_CYCLES = 3;
static constexpr uint8_t MEASURE_CYCLES = 6;
static constexpr uint8_t MAX_POINTS_PER_CYCLE = 48;

// Volitelna softwarova korekce zbytkove faze (v radianech). Zjisti se tak, ze
// se zmeri znamy CISTY rezistor (napr. 1k) a hodnota se nastavi tak, aby jeho
// namerena faze byla ~0 deg. Ponech 0.0f, pokud korekci nepouzivas.
static constexpr float PHASE_TRIM_RAD = 0.0f;

static const float TEST_FREQUENCIES_HZ[] = {
  100.0f, 160.0f, 250.0f, 400.0f, 630.0f,
  1000.0f, 1600.0f, 2500.0f, 4000.0f
};
static constexpr uint8_t FREQ_COUNT = sizeof(TEST_FREQUENCIES_HZ) / sizeof(TEST_FREQUENCIES_HZ[0]);

// ------------------------------ Graf ---------------------------------------
static constexpr int16_t GRAPH_X = 42;
static constexpr int16_t GRAPH_Y = 49;
static constexpr int16_t GRAPH_W = 267;
static constexpr int16_t GRAPH_H = 130;
static constexpr float GRAPH_Z_MIN = 10.0f;
static constexpr float GRAPH_Z_MAX = 100000.0f;

struct ComplexValue {
  float re;
  float im;
};

struct Measurement {
  float frequencyHz;
  float magnitudeOhm;
  float phaseDeg;
  float vinMagnitude;
  float voutMagnitude;
  bool valid;
};

Measurement measurements[FREQ_COUNT];
bool continuousMode = true;
uint32_t lastSweepMs = 0;

// ------------------------- Komplexni matematika ----------------------------
ComplexValue complexSubtract(const ComplexValue &a, const ComplexValue &b) {
  return {a.re - b.re, a.im - b.im};
}

float complexMagnitude(const ComplexValue &a) {
  return sqrtf(a.re * a.re + a.im * a.im);
}

ComplexValue complexDivide(const ComplexValue &a, const ComplexValue &b) {
  const float d = b.re * b.re + b.im * b.im;
  if (d < 1.0e-12f) {
    return {NAN, NAN};
  }
  return {(a.re * b.re + a.im * b.im) / d,
          (a.im * b.re - a.re * b.im) / d};
}

// Otoceni komplexniho cisla o uhel (pro softwarovy fazovy trim).
ComplexValue complexRotate(const ComplexValue &a, float angleRad) {
  const float c = cosf(angleRad);
  const float s = sinf(angleRad);
  return {a.re * c - a.im * s, a.re * s + a.im * c};
}

// ----------------------------- Pomocne funkce ------------------------------
uint8_t pointsPerCycleForFrequency(float frequencyHz) {
  if (frequencyHz <= 1000.0f) return 48;
  if (frequencyHz <= 2500.0f) return 32;
  return 20;
}

uint16_t dacCodeForPhase(float phaseRad) {
  const float value = static_cast<float>(DAC_MID) + static_cast<float>(DAC_AMPLITUDE) * sinf(phaseRad);
  if (value < 0.0f) return 0;
  if (value > 4095.0f) return 4095;
  return static_cast<uint16_t>(value + 0.5f);
}

void waitUntilMicros(uint32_t targetUs) {
  while (static_cast<int32_t>(micros() - targetUs) < 0) {
    // Aktivni cekani zamerne: udrzuje pravidelnost buzeni a vzorkovani.
  }
}

void setDacMidpoint() {
  analogWrite(PIN_DAC, DAC_MID);
}

// ------------------------------- Mereni ------------------------------------
Measurement measureAtFrequency(float frequencyHz) {
  Measurement result{};
  result.frequencyHz = frequencyHz;
  result.valid = false;

  const uint8_t points = pointsPerCycleForFrequency(frequencyHz);
  const uint16_t samples = static_cast<uint16_t>(points) * MEASURE_CYCLES;
  const float stepPeriodUsF = 1000000.0f / (frequencyHz * static_cast<float>(points));
  const uint32_t stepPeriodUs = static_cast<uint32_t>(stepPeriodUsF + 0.5f);

  // Frekvence, kterou ve skutecnosti nastavime celociselnym casovanim.
  const float actualFrequencyHz = 1000000.0f / (static_cast<float>(stepPeriodUs) * static_cast<float>(points));
  result.frequencyHz = actualFrequencyHz;

  // Uhlova frekvence v radianech na mikrosekundu (pro demodulaci podle casu).
  const float omega = TWO_PI * actualFrequencyHz * 1.0e-6f;

  uint32_t nextUs = micros() + 200;

  // Ustaleni obvodu pred vlastnim snimanim.
  for (uint16_t n = 0; n < static_cast<uint16_t>(points) * SETTLE_CYCLES; ++n) {
    const uint8_t k = n % points;
    const float phase = TWO_PI * static_cast<float>(k) / static_cast<float>(points);
    analogWrite(PIN_DAC, dacCodeForPhase(phase));
    nextUs += stepPeriodUs;
    waitUntilMicros(nextUs);
  }

  ComplexValue vin{0.0f, 0.0f};
  ComplexValue vout{0.0f, 0.0f};

  // Casova reference faze buzeni: zacatek mericiho okna (krok 0).
  const uint32_t windowStartUs = nextUs;

  for (uint16_t n = 0; n < samples; ++n) {
    const uint8_t k = n % points;
    const float drivePhase = TWO_PI * static_cast<float>(k) / static_cast<float>(points);

    // DAC drzi krokovany sinus podle drivePhase.
    analogWrite(PIN_DAC, dacCodeForPhase(drivePhase));

    // Vzorek se odebere priblizne uprostred nastaveneho DAC kroku.
    waitUntilMicros(nextUs + stepPeriodUs / 2U);

    // KLICOVA OPRAVA: kazdy kanal demoduluji podle SKUTECNEHO casu sveho
    // odberu (tVin, tVout). Dve konverze ADC bezi za sebou, takze A2 je
    // vzorkovan o jednu konverzi pozdeji nez A1. Pokud se oba kanaly
    // demoduluji stejnou nominalni fazi (puvodni kod), vznika differencni
    // fazova chyba ~2*pi*f*dt, ktera se NEvykrati a kazi fazi (a pres
    // komplexni deleni i modul). Pouzitim realneho casu odberu se skew
    // i pripadny jitter automaticky odstrani.
    const uint32_t tVin = micros();
    const float rawVin = static_cast<float>(analogRead(PIN_VIN));
    const uint32_t tVout = micros();
    const float rawVout = static_cast<float>(analogRead(PIN_VOUT));

    const float phVin  = omega * static_cast<float>(tVin  - windowStartUs);
    const float phVout = omega * static_cast<float>(tVout - windowStartUs);

    vin.re  += rawVin  * cosf(phVin);
    vin.im  -= rawVin  * sinf(phVin);
    vout.re += rawVout * cosf(phVout);
    vout.im -= rawVout * sinf(phVout);

    nextUs += stepPeriodUs;
    waitUntilMicros(nextUs);
  }

  setDacMidpoint();

  const float scale = 2.0f / static_cast<float>(samples);
  vin.re *= scale;
  vin.im *= scale;
  vout.re *= scale;
  vout.im *= scale;

  const ComplexValue delta = complexSubtract(vin, vout);
  const float deltaMagnitude = complexMagnitude(delta);
  result.vinMagnitude = complexMagnitude(vin);
  result.voutMagnitude = complexMagnitude(vout);

  // Pri velmi malem napeti na RREF nelze spolehlive urcit proud.
  if (result.vinMagnitude < 2.0f || deltaMagnitude < 1.5f) {
    result.magnitudeOhm = NAN;
    result.phaseDeg = NAN;
    return result;
  }

  ComplexValue z = complexDivide(vout, delta);
  z.re *= RREF_OHM;
  z.im *= RREF_OHM;

  // Volitelna softwarova korekce zbytkove faze (z kalibrace na znamem rezistoru).
  if (PHASE_TRIM_RAD != 0.0f) {
    z = complexRotate(z, PHASE_TRIM_RAD);
  }

  result.magnitudeOhm = complexMagnitude(z);
  result.phaseDeg = atan2f(z.im, z.re) * 180.0f / PI;
  result.valid = isfinite(result.magnitudeOhm) && isfinite(result.phaseDeg) && result.magnitudeOhm > 0.0f;
  return result;
}

// ------------------------------- Displej -----------------------------------
void drawHeader() {
  tft.fillScreen(ILI9341_BLACK);
  tft.setTextColor(ILI9341_CYAN);
  tft.setTextSize(2);
  tft.setCursor(6, 6);
  tft.print(F("IMPEDANCE |Z|"));

  tft.setTextColor(ILI9341_WHITE);
  tft.setTextSize(1);
  tft.setCursor(226, 10);
  tft.print(PROGRAM_VERSION);

  tft.setCursor(6, 28);
  tft.print(F("UNO R4 DAC A0 | VIN A1 | VOUT A2 | Rref=1k"));
}

int16_t graphYForMagnitude(float magnitudeOhm) {
  if (!isfinite(magnitudeOhm) || magnitudeOhm <= 0.0f) return GRAPH_Y + GRAPH_H;
  float z = magnitudeOhm;
  if (z < GRAPH_Z_MIN) z = GRAPH_Z_MIN;
  if (z > GRAPH_Z_MAX) z = GRAPH_Z_MAX;
  const float fraction = (log10f(z) - log10f(GRAPH_Z_MIN)) /
                         (log10f(GRAPH_Z_MAX) - log10f(GRAPH_Z_MIN));
  return GRAPH_Y + GRAPH_H - static_cast<int16_t>(fraction * GRAPH_H + 0.5f);
}

int16_t graphXForIndex(uint8_t index) {
  if (FREQ_COUNT <= 1) return GRAPH_X;
  return GRAPH_X + static_cast<int16_t>((static_cast<long>(index) * GRAPH_W) / (FREQ_COUNT - 1));
}

void drawGraphBackground() {
  tft.fillRect(0, 42, 320, 145, ILI9341_BLACK);
  tft.drawRect(GRAPH_X, GRAPH_Y, GRAPH_W, GRAPH_H, ILI9341_DARKGREY);

  const float labels[] = {10.0f, 100.0f, 1000.0f, 10000.0f, 100000.0f};
  const char *labelText[] = {"10", "100", "1k", "10k", "100k"};
  tft.setTextSize(1);
  for (uint8_t i = 0; i < 5; ++i) {
    const int16_t y = graphYForMagnitude(labels[i]);
    tft.drawFastHLine(GRAPH_X, y, GRAPH_W, ILI9341_DARKGREY);
    tft.setTextColor(ILI9341_WHITE);
    tft.setCursor(4, y - 3);
    tft.print(labelText[i]);
  }

  for (uint8_t i = 0; i < FREQ_COUNT; ++i) {
    const int16_t x = graphXForIndex(i);
    tft.drawFastVLine(x, GRAPH_Y, GRAPH_H, ILI9341_DARKGREY);
  }

  tft.setTextColor(ILI9341_WHITE);
  tft.setCursor(GRAPH_X, GRAPH_Y + GRAPH_H + 4);
  tft.print(F("100Hz"));
  tft.setCursor(GRAPH_X + 102, GRAPH_Y + GRAPH_H + 4);
  tft.print(F("1k"));
  tft.setCursor(GRAPH_X + GRAPH_W - 30, GRAPH_Y + GRAPH_H + 4);
  tft.print(F("4k"));
}

void displayLatestValues(const Measurement &m) {
  tft.fillRect(0, 195, 320, 45, ILI9341_BLACK);
  tft.setTextSize(1);
  tft.setTextColor(ILI9341_YELLOW);
  tft.setCursor(6, 198);
  tft.print(F("Posledni: "));
  tft.print(m.frequencyHz, 0);
  tft.print(F(" Hz"));

  tft.setCursor(6, 212);
  if (m.valid) {
    tft.setTextColor(ILI9341_GREEN);
    tft.print(F("|Z|="));
    if (m.magnitudeOhm >= 1000.0f) {
      tft.print(m.magnitudeOhm / 1000.0f, 2);
      tft.print(F(" kOhm"));
    } else {
      tft.print(m.magnitudeOhm, 1);
      tft.print(F(" Ohm"));
    }
    tft.setTextColor(ILI9341_MAGENTA);
    tft.setCursor(172, 212);
    tft.print(F("faze="));
    tft.print(m.phaseDeg, 1);
    tft.print(F(" deg"));
  } else {
    tft.setTextColor(ILI9341_RED);
    tft.print(F("MIMO ROZSAH / bez proudu"));
  }

  tft.setTextColor(ILI9341_WHITE);
  tft.setCursor(6, 227);
  tft.print(F("Serial: s=scan, c=continuous ON/OFF"));
}

void plotMeasurements() {
  drawGraphBackground();
  bool havePrevious = false;
  int16_t previousX = 0;
  int16_t previousY = 0;

  for (uint8_t i = 0; i < FREQ_COUNT; ++i) {
    if (!measurements[i].valid) {
      havePrevious = false;
      continue;
    }
    const int16_t x = graphXForIndex(i);
    const int16_t y = graphYForMagnitude(measurements[i].magnitudeOhm);
    if (havePrevious) {
      tft.drawLine(previousX, previousY, x, y, ILI9341_GREEN);
    }
    tft.fillCircle(x, y, 2, ILI9341_YELLOW);
    previousX = x;
    previousY = y;
    havePrevious = true;
  }
}

// ------------------------------- Sweep -------------------------------------
void runSweep() {
  tft.fillRect(0, 186, 320, 9, ILI9341_BLACK);
  tft.setTextSize(1);
  tft.setTextColor(ILI9341_CYAN);
  tft.setCursor(6, 187);
  tft.print(F("Merim..."));

  Serial.println();
  Serial.println(F("frequency_Hz;abs_Z_Ohm;phase_deg;Vin_DFT;Vout_DFT;status"));

  for (uint8_t i = 0; i < FREQ_COUNT; ++i) {
    measurements[i] = measureAtFrequency(TEST_FREQUENCIES_HZ[i]);
    const Measurement &m = measurements[i];

    Serial.print(m.frequencyHz, 2);
    Serial.print(';');
    if (m.valid) {
      Serial.print(m.magnitudeOhm, 3);
      Serial.print(';');
      Serial.print(m.phaseDeg, 3);
      Serial.print(';');
      Serial.print(m.vinMagnitude, 3);
      Serial.print(';');
      Serial.print(m.voutMagnitude, 3);
      Serial.println(F(";OK"));
    } else {
      Serial.print(F("NaN;NaN;"));
      Serial.print(m.vinMagnitude, 3);
      Serial.print(';');
      Serial.print(m.voutMagnitude, 3);
      Serial.println(F(";OUT_OF_RANGE"));
    }
  }

  plotMeasurements();
  displayLatestValues(measurements[FREQ_COUNT - 1]);

  tft.fillRect(0, 186, 320, 9, ILI9341_BLACK);
  tft.setTextColor(ILI9341_CYAN);
  tft.setCursor(6, 187);
  tft.print(continuousMode ? F("AUTO SWEEP") : F("MANUAL MODE"));

  lastSweepMs = millis();
}

// ------------------------------ Arduino API --------------------------------
void setup() {
  Serial.begin(115200);
  delay(300);

  analogWriteResolution(12);
  analogReadResolution(12);
  setDacMidpoint();

  tft.begin();
  tft.setRotation(1);
  drawHeader();
  drawGraphBackground();

  tft.setTextSize(1);
  tft.setTextColor(ILI9341_WHITE);
  tft.setCursor(6, 198);
  tft.print(F("Start mereni..."));

  Serial.println(F("Arduino Impedancni Analyzator " PROGRAM_VERSION));
  Serial.println(F("UNO R4: DAC=A0, VIN=A1, VOUT=A2, RREF=1000 Ohm"));
  Serial.println(F("Front-end: R2/R3=1k seriove, C1/C2=100pF RFI, D1/D2 clamp na GND."));
  Serial.println(F("Poznamka: s jednim RREF=1k je prakticky rozsah zhruba 100 Ohm az 10 kOhm."));
  Serial.println(F("Prikazy: s = jednorazovy sweep, c = prepnout automaticke mereni."));

  runSweep();
}

void loop() {
  if (Serial.available() > 0) {
    const char command = static_cast<char>(Serial.read());
    if (command == 's' || command == 'S') {
      runSweep();
    } else if (command == 'c' || command == 'C') {
      continuousMode = !continuousMode;
      Serial.print(F("Continuous mode: "));
      Serial.println(continuousMode ? F("ON") : F("OFF"));
      displayLatestValues(measurements[FREQ_COUNT - 1]);
    }
  }

  if (continuousMode && millis() - lastSweepMs >= 1500UL) {
    runSweep();
  }
}
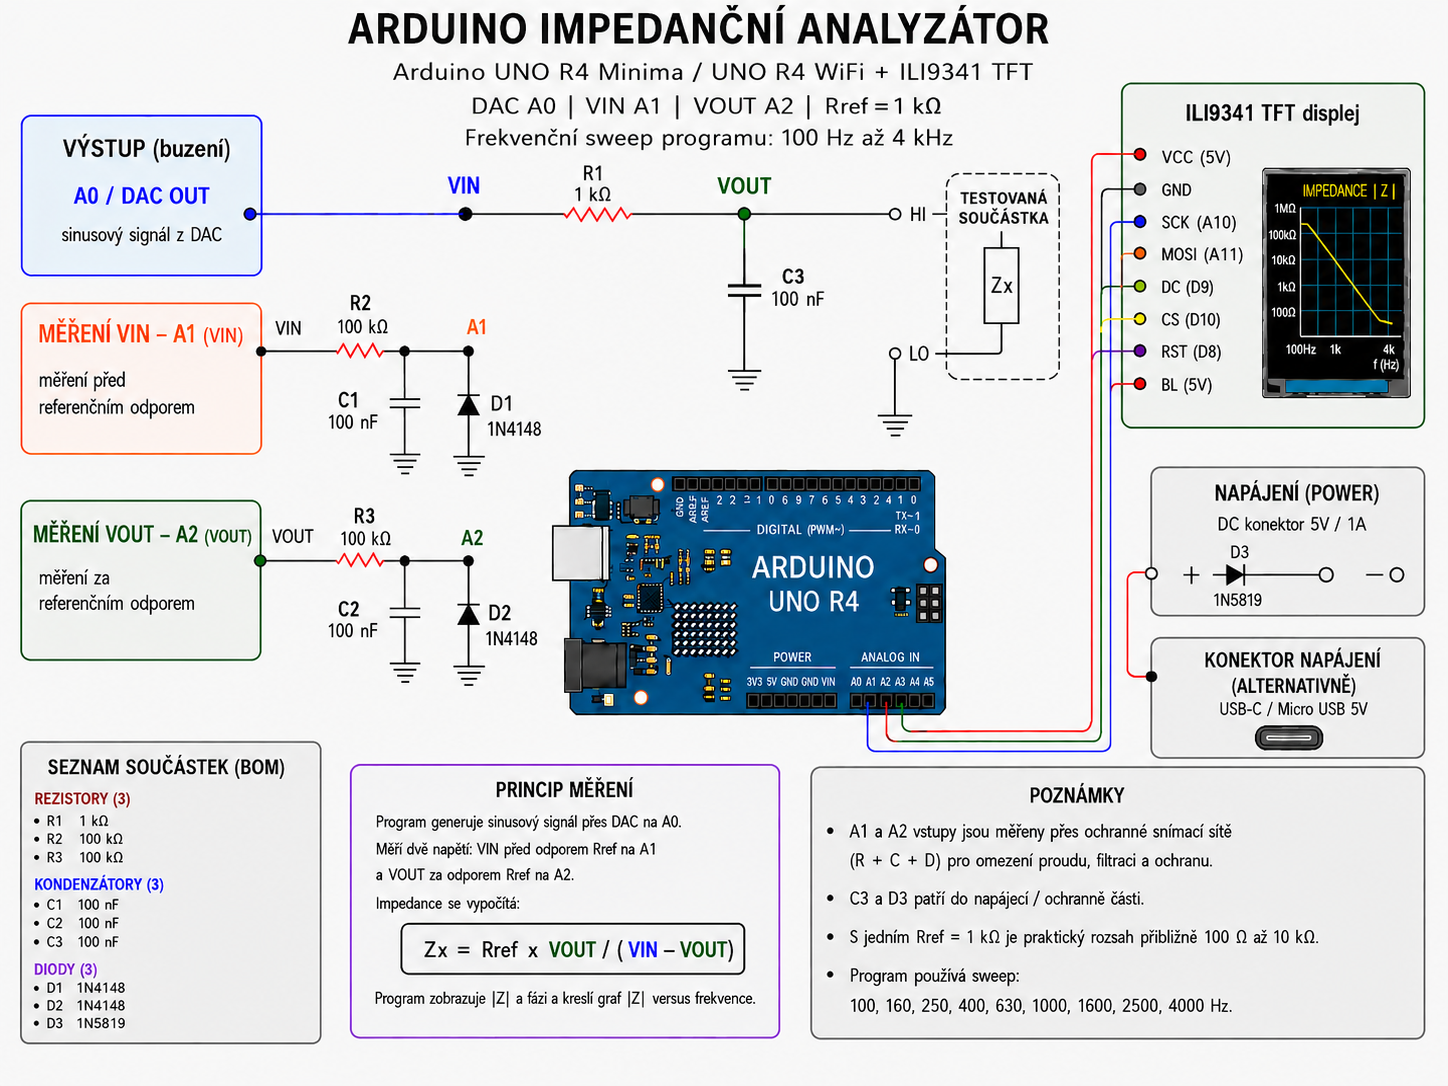
 každý má 100 kOhm. Tedy nebudou úplně stejné. Jakou mají mít indukčnost? Ty odpory mají převážně reálnou složku, imaginární složka bude dost nízká. Jak můžou fungovat jako reference, když nejsou nijak zapojený k testovaný součástce? Ty diody tam akorát odříznou zápornou půlvlnu.
 .
 .
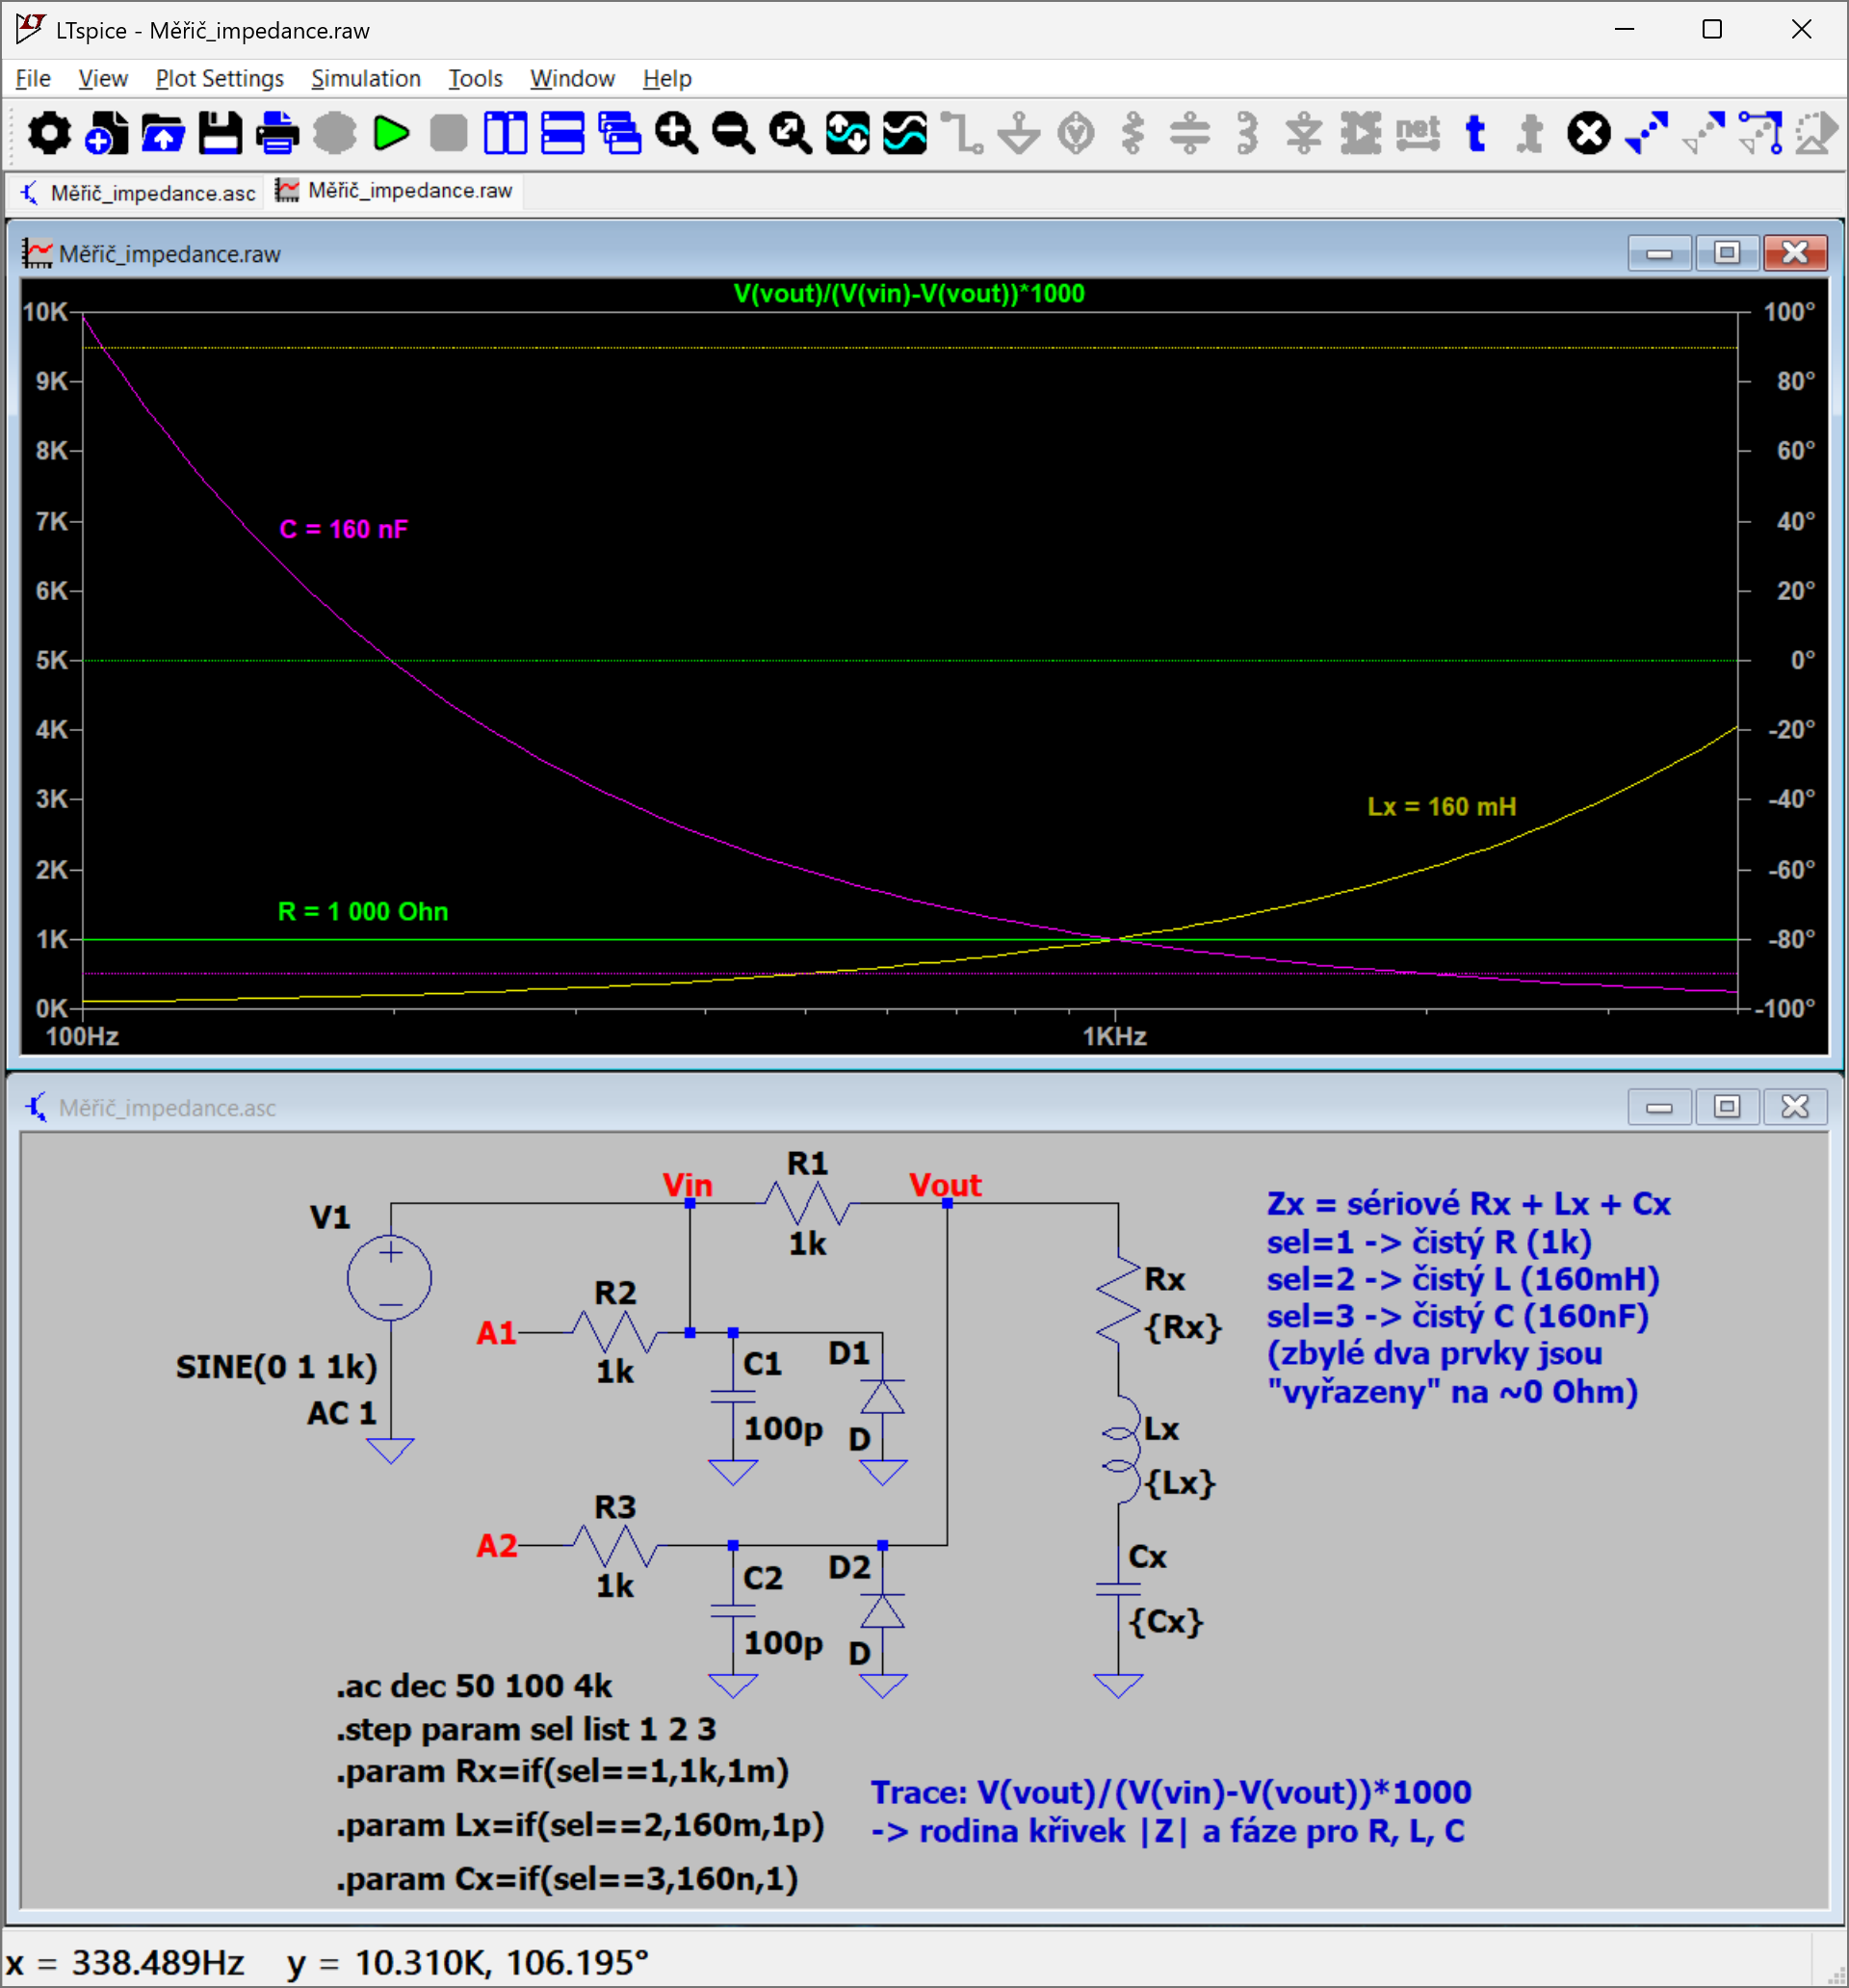
 . Dal bych přednost jednoduššímu Arduino programu. Když potřebuji měřit RLC, zapnu

